小米公布21自由度仿生灵巧手:26电机混合驱动、1500点高密度全掌触觉
10月27日,小米技术公布仿生灵巧手技术探索成果。
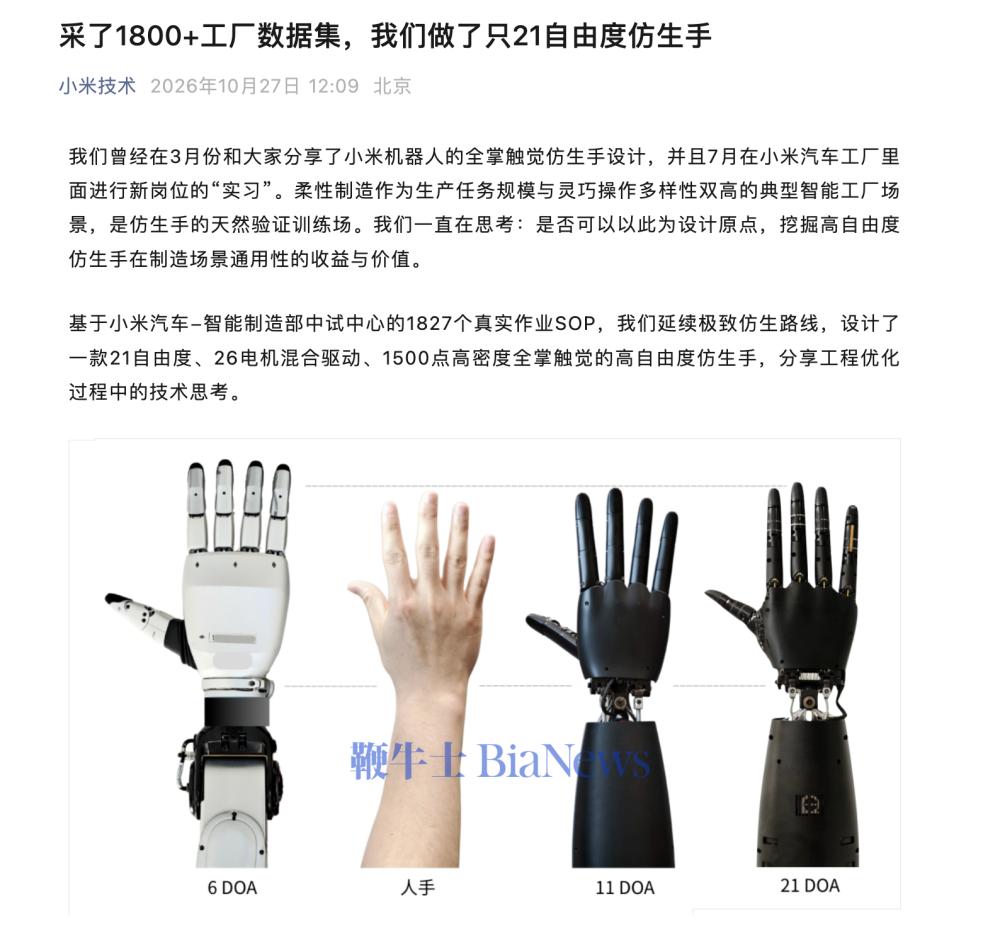
据介绍,小米机器人团队基于汽车工厂1827个标准作业程序(SOP)进行完整数据采集与分析验证,设计了一款21自由度、26电机混合驱动、1500点高密度全掌触觉的高自由度仿生手。
新一代仿生手延续了拟人设计和腱绳驱动为主的设计思路,并综合选择了高自由度设计方案。
真机实测中,该设备的抓握拟人度、操作稳定性相较前代产品实现大幅升级。
针对高密度电机布局带来的散热痛点,小米搭建双路线热预测模型,结合物理机理仿真与机器学习算法,可提前5-10分钟预判设备温度变化,精准调控散热系统,温控预测精度优于3℃。同时自研高性能散热织物,适配机器人全包布外观的同时,大幅提升整机散热效率,解决高负载作业下的发热难题。
触觉感知方面,新款仿生手延续高精度触觉设计,实现全域高密度触觉覆盖,指腹、指根触觉分辨率达1mm,掌心分辨率达2mm,且支持模块化更换,维护便捷,能够精准感知、适配各类精细抓取与复杂操作场景。
 扫码下载app 最新资讯实时掌握